用摄像头和 AI,
让廉价机械臂做精细活
一块 30 cm 见方的工作台,四周装 4 台小型机械臂,上方装两路摄像头。一根 USB-C 接到电脑,AI Agent 看着画面,指挥机械臂点手机、按按钮、焊接和测试电路板。
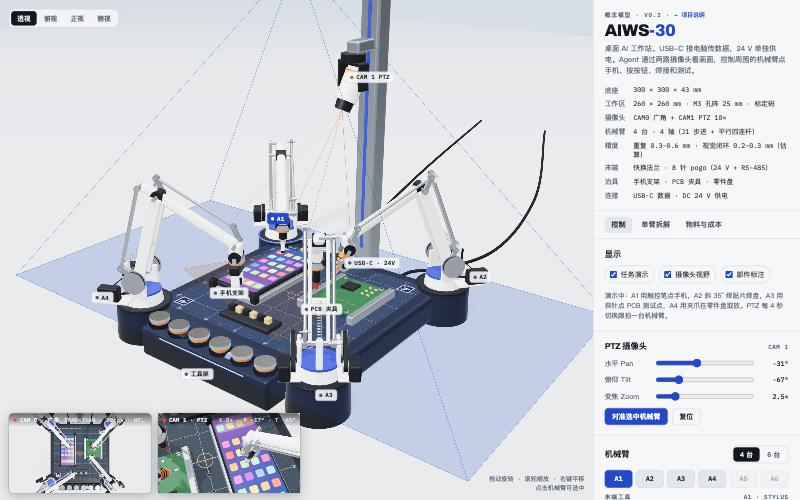
一整台的物料钱,大约是别人一条机械臂的价格
现有的桌面机械臂、测试机器人都靠机械本身保证精度,价格从几千到几十万元不等。AIWS-30 的 4 台臂、2 个摄像头和 6 种工具加起来,物料成本和一台单臂产品相当。
参考价格(人民币,对数刻度)
悬停或点击条目查看说明美元价格按 1 美元 ≈ 7.1 元换算。价格来自零售商和厂商页面,2026 年 10 月调研,标"停售"的为最后售价。商用手机测试机器人(Adapta MATT、Mobot、OptoFidelity 等)只接受询价,没有列入。
精度不靠机械本身,靠"看着做"
便宜的电机只能走到大概的位置。AIWS-30 让摄像头直接测量还差多少,再小步修正,用闭环把误差补回来。
精度来自机械
高精度减速器、高刚性结构、出厂标定和高分辨率编码器,让电机"转到哪就准到哪"。不看也能准,但每一项都贵。
精度来自视觉闭环
廉价电机先走到附近(误差几毫米)。摄像头在同一张画面里同时看到工具尖端和目标,算出相对偏差,再小步修正,直到对准。
数字按器件规格推算,尚未用实物验证。对照:Dobot Magician 重复精度 ±0.2 mm,myCobot 280 约 ±0.5 mm。
控制分三层,AI 不进实时回路
大模型每次决策要几秒,太慢,不能直接控制电机。它只下目标,快速的修正交给本地程序。
看摄像头画面,理解任务,决定下一步要做什么,比如"点开设置"或"焊第 3 个焊盘",给出台面坐标。
识别标定码和工具上的标记,计算尖端与目标的偏差,换算成关节修正量。
舵机和步进驱动器把关节转到指定角度。
- 电机得能"走这么一小步"。摄像头能看出 0.1 mm 的偏差,但精度下限由电机的死区和回差决定。最便宜的 SG90 舵机只能做到 1–2 mm,所以精细任务要用带编码器的总线舵机加皮带减速。
- 高度方向看不准。俯视摄像头对高度不敏感,要靠 PTZ 摄像头斜着看,或者用舵机的负载读数检测"碰到了"。
- 会互相挡视线。多台机械臂可能挡住俯视摄像头,需要 PTZ 补位和任务排序。
给"只会动嘴"的 AI 一双手
适合按、点、戳、焊、吸这类动作,对象放得进 26 × 26 cm 的工作区。下面三个方向最值得先做。
硬件开发的 AI 实验台
编程 Agent 改完固件并烧录后,自己看 LED 和屏幕、按复位键、用探针测电压,根据结果继续改代码。对精度要求低,现有的点屏机器人都不做这件事。
手机和 IoT 端到端测试
物理点击真机,不依赖 ADB,iOS 和限制自动化的 App 也能测。一台臂在手机 App 上配网,另一台按设备上的按键,摄像头确认指示灯状态。
教育和具身智能研究
运动学、视觉伺服、多臂协作、LLM Agent 都能在同一台设备上教。固定的工作区和多视角摄像头,也适合采集训练数据和评测 Agent 的动手能力。
更多可以做的事
不适合:放不进工作区的大设备、需要较大力气的操作、线缆布料等软物体、和人近距离接触、高速连续操作。
现在在哪一步
v0 软件验证
先用两台百元级的 3D 打印机械臂(SG90 舵机),跑通"摄像头标定 → 逆运动学 → 视觉闭环 → Agent 下指令"整条链路。
正式机械臂和工具
换成带编码器的总线舵机加皮带减速,做焊接、探针、螺丝刀等精细工具,以及带 pogo 触点的快换接口。